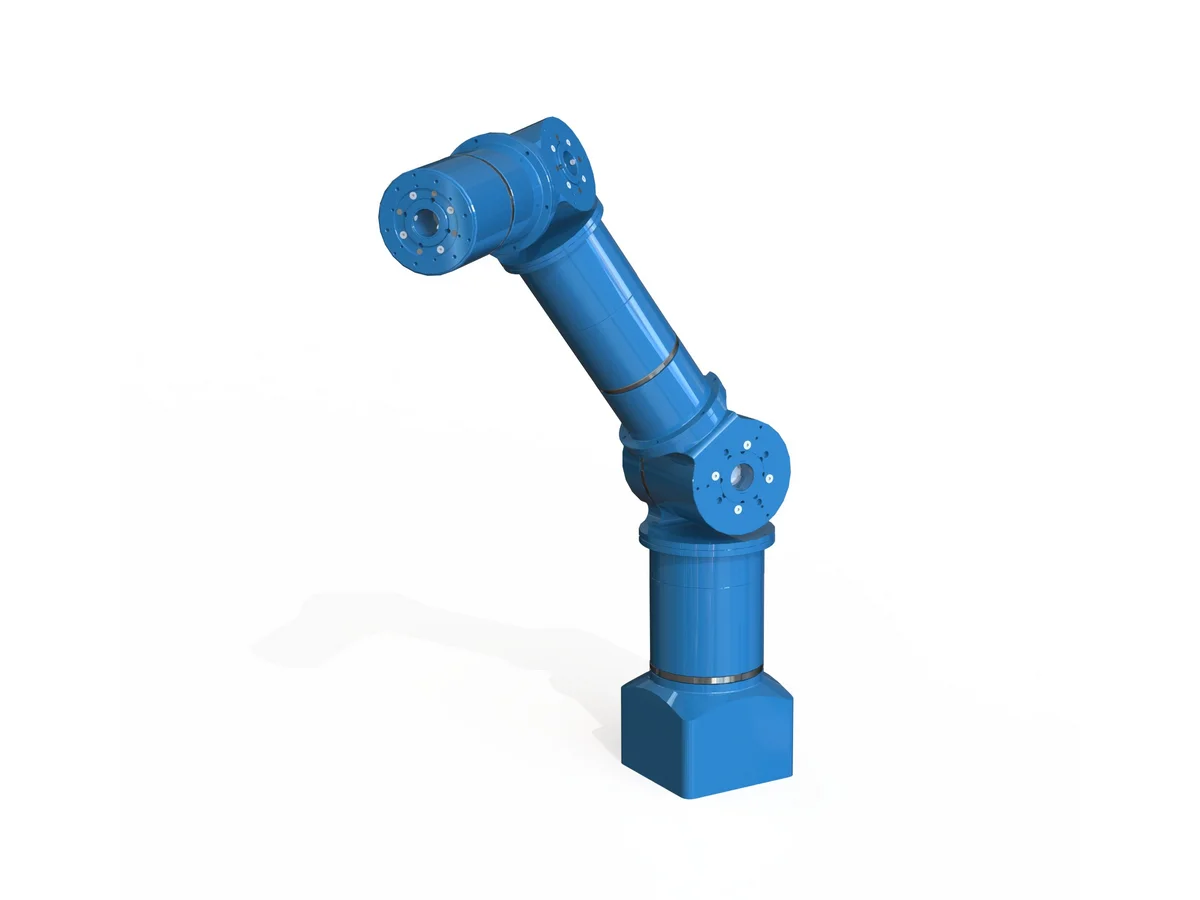
Проект Антропоморфный манипулятор
Назначение изделия
Изделие предназначено для выполнения задач вместо человека в пространствах малого объёма
Исходные данные
- Рабочая зона малого объёма;
- Силовые и скоростные характеристики манипулятора в пределах рабочей зоны;
- Проблематика удаленной работы в пространствах малого объёма;
- Кинематическая схема манипулятора.
Задачи
- Разработать компактный манипулятор с кинематикой и габаритами руки человека, предназначенный для работы в пространствах малого объёма;
- Разработать фланец для фиксации, питания и управления рабочим органом манипулятора.
Решение
- Разработаны шарнирные модули с планетарным редуктором, обеспечивающие высокие выходные моменты и скорости при компактных размерах;
- Разработан универсальный фланец для установки, питания и управления любого типа рабочего органа;
- Разработан полный комплект КД, позволяющий выполнить изготовление и испытание изделия.
Данное решение позволяет выполнять силовые операции, соизмеримые с нагрузками руки человека.
В процессе изготовления ОО осуществлялось полное конструкторское сопровождение.